각도 도·라디안 변환기
각도를 도에서 라디안으로 또는 라디안에서 도로 변환합니다.
각도를 도에서 라디안으로 또는 라디안에서 도로 변환합니다.
각도 도·라디안 변환기
계산 공식 및 예시
라디안 = 도 × π/180, 도 = 라디안 × 180/π각도 도·라디안 변환기 사용법
선택한 방향에 맞는 단위로 입력합니다. 도→라디안은 π/180을 곱하고 라디안→도는 180/π를 곱합니다.
입력값 확인
- 각도: 도(°) 단위의 내부각 또는 중심각입니다. 도·라디안 변환에서는 방향에 따라 입력 단위가 달라집니다. 예: 180
- 변환 방향: 입력값과 출력값의 단위 방향을 선택하세요. 예: degToRad
계산 원리와 공식
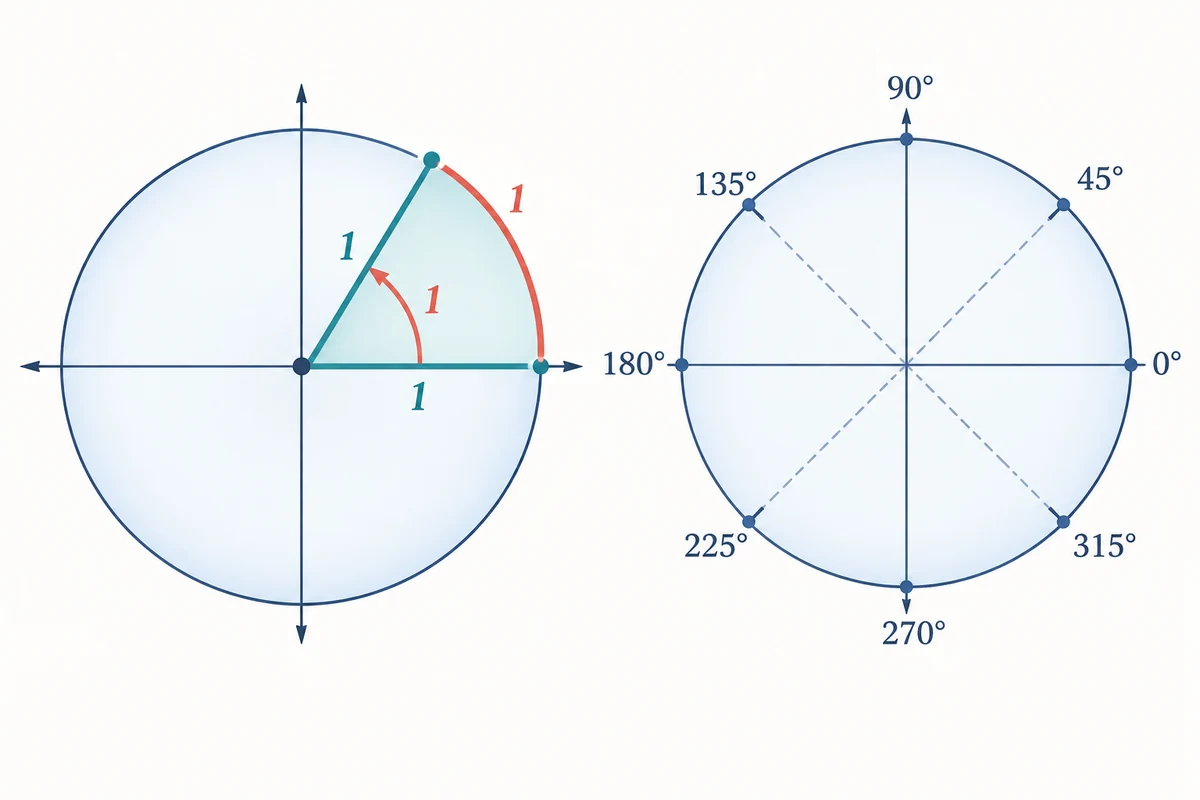
그림: 라디안 = 도 × π/180, 도 = 라디안 × 180/π의 입력 관계와 결과를 시각화한 도식.
라디안은 원의 반지름과 같은 길이의 원호가 만드는 중심각입니다. 원 둘레가 2πr이므로 한 바퀴는 2π rad=360°, 반 바퀴는 π rad=180°입니다.
공식: 라디안 = 도 × π/180, 도 = 라디안 × 180/π
실제 계산 예시
예시 1 — 기본 조건: 180°는 π 라디안(3.141593 rad)입니다.
입력값: 각도 180 · 변환 방향 도 → 라디안.
예시 2 — 다른 조건: π rad은 π×180/π=180°입니다. 반 바퀴 회전에 해당합니다.
입력값: 각도 3.141592653589793 · 변환 방향 라디안 → 도.
결과 해석과 적용 범위
도와 라디안은 같은 회전량을 나타냅니다. 삼각함수와 미적분에서는 라디안이 기본이므로 수식에 넣기 전 단위를 맞추세요. 계산은 입력한 자료와 위 전제에 한정됩니다. 실제 측정이나 설계에 사용할 때는 결과의 단위와 반올림 자릿수를 확인하고, 필요한 경우 원자료를 함께 보관하세요.
Q&A
자주 묻는 질문
입력 각도는 도인가요, 라디안인가요?
선택한 방향에 맞는 단위로 입력합니다. 도→라디안은 π/180을 곱하고 라디안→도는 180/π를 곱합니다.
회전수는 어떻게 읽나요?
한 바퀴는 360° 또는 2π rad입니다. 회전수 0.5는 반 바퀴, 2는 두 바퀴이며 음수는 반대 회전 방향을 나타냅니다.
360°보다 큰 값은 한 바퀴 안으로 줄이나요?
결과를 0~360°로 정규화하지 않고 여러 바퀴 회전도 보존합니다. 방향만 필요하면 별도로 한 바퀴 범위로 접으세요.